뇌종양 치료를 위한 위치추적장치 기반 집속초음파 음장 캘리브레이션 S/W 개발
영상과 추적 좌표를 정합하고 집속초음파 음장 측정의 위치 제어를 구현했다.
01 / RESEARCH DETAIL영상 좌표와 추적 좌표의 정합 / 3D Slicer 모듈 구현
- 난제
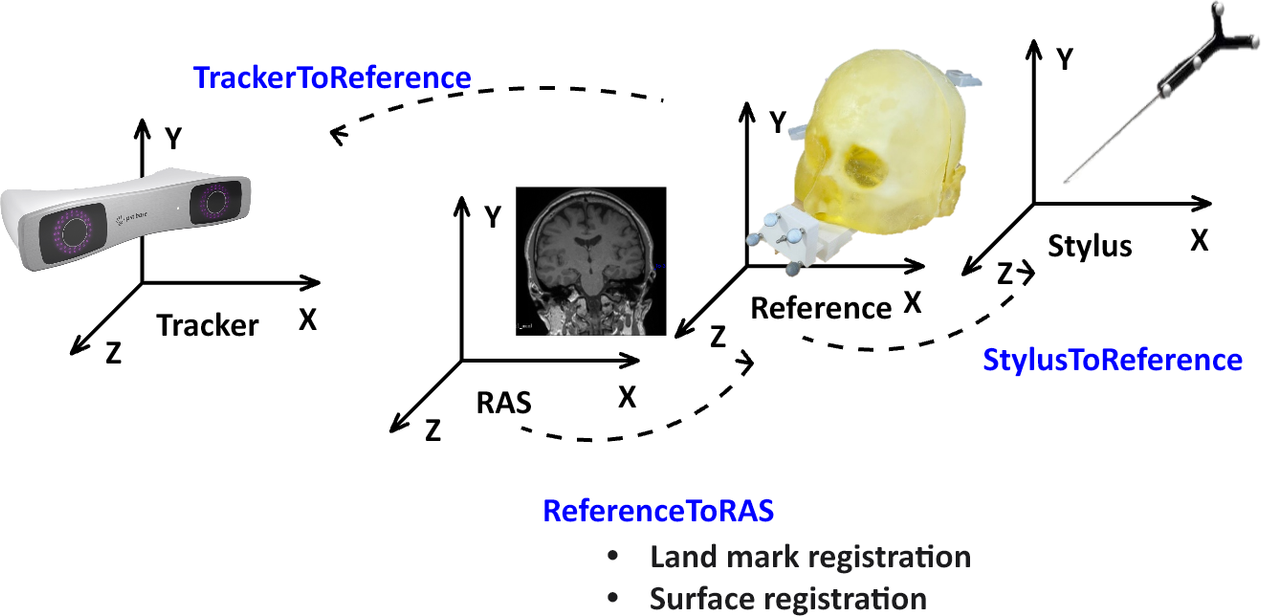
- CT/MRI, 추적장치, 탐침의 좌표계가 달라 추적 위치를 영상과 측정 위치에 연결해야 한다.
- 해결
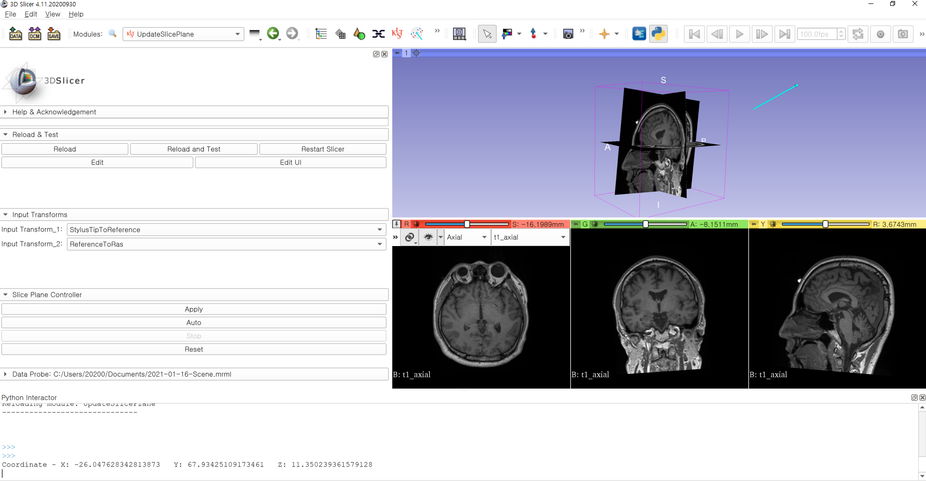
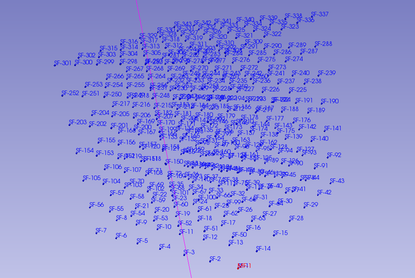
- 랜드마크 및 표면 정합으로 Reference와 RAS 좌표를 연결했다. 탐침의 위치 변환을 영상 단면에 실시간으로 반영했다.
- 기여
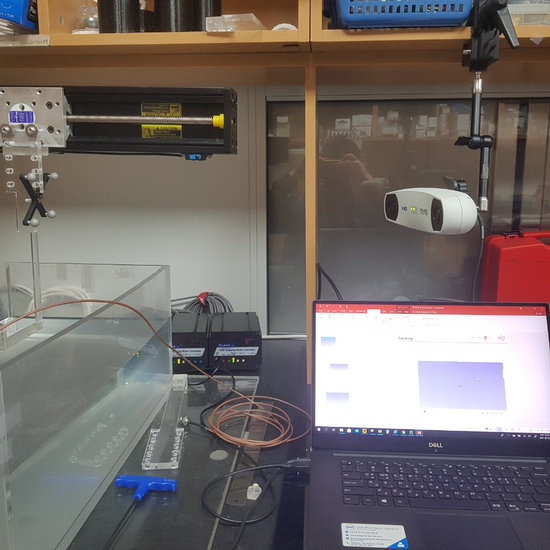
- 3D Slicer Python 모듈과 장치 연동을 개발했다. 연구용 모듈을 패키징하고 전임상 연구자와 동작을 검증했다.
원본 그림 확대
원본 그림 확대
원본 그림 확대
| 구현 항목 | 동작 |
|---|---|
| 좌표 변환 | ReferenceToRAS × TipToReference |
| 단면 갱신 | Red / Green / Yellow 위치 반영 |
| 모듈 구성 | 정합, 추적, 이동 제어, 파형 취득 |
평가 조건 및 연구 범위KIST 연구용 시제품의 영상 안내 및 장치 제어 구현.
02 / RESEARCH DETAIL이동과 취득의 순차 제어 / 대기시간 조정과 음장 시각화
- 난제
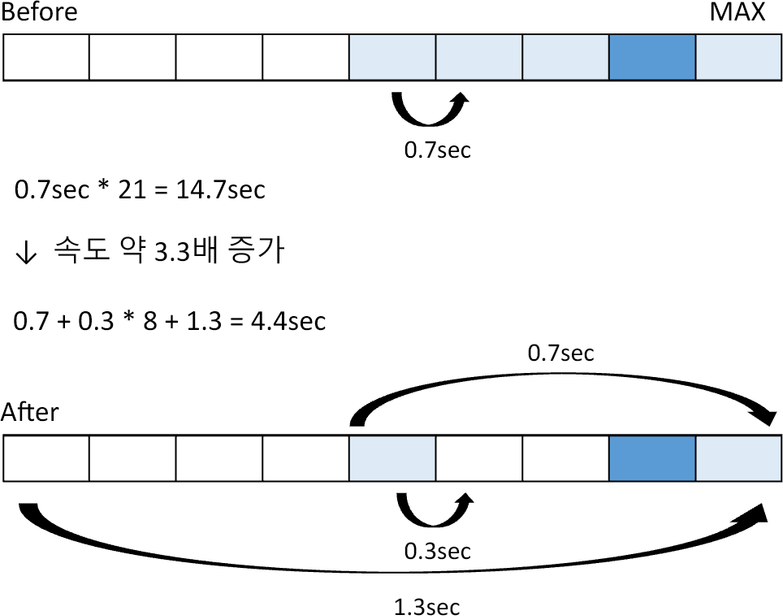
- 좌표 이동마다 대기시간이 누적된다. 각 측정 위치와 취득 파형의 대응 관계도 유지해야 한다.
- 해결
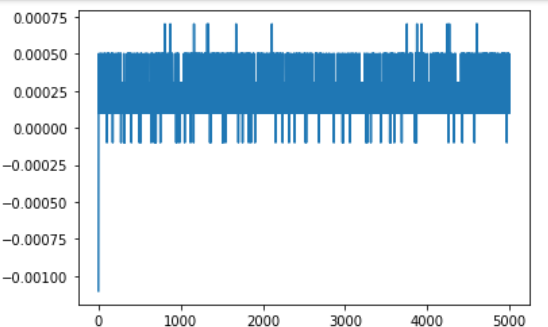
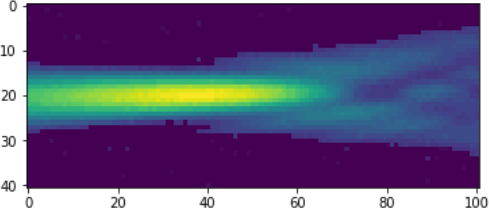
- 이동 간격과 대기시간을 조정하는 VXM 제어를 구현했다. 격자별 파형을 취득하고 평면별 음장 분포를 생성했다.
- 기여
- 로봇 이동, 파형 취득, 음장 시각화를 연결했다. 3D Slicer에서 측정 절차와 결과를 확인하도록 구성했다.
원본 그림 확대
원본 그림 확대
원본 그림 확대
원본 그림 확대
| 원본 시간 비교 | 계산 결과 |
|---|---|
| 기존 | 0.7 × 21 = 14.7초 |
| 조정 후 | 0.7 + 0.3 × 8 + 1.3 = 4.4초 |
| 개선 비율 | 약 3.3배 |
평가 조건 및 연구 범위이동 대기시간 계산: 14.7초에서 4.4초. 약 3.3배 단축.